
- 选型指南
- 概述
- 入门指南
- 机械臂参数
- 示教器使用
-
二次开发
-
API(C++)
- 快速开始
- 接口说明
- 7000端口接口说明
- 使用示例
- 返回值说明
-
API(Python)
- 快速开始
- 接口说明
- 7000端口接口说明
- 使用示例
- 返回值说明
- ROS2开发
-
API(C++)
- 相关下载
TL-Gazebo仿真功能包
tl_gazebo功能包说明
tl_gazebo的主要作用为帮助我们实现机械臂的Gazebo仿真功能,我们将在Gazebo的仿真环境中搭建一个虚拟机械臂,然后通过ros2_control控制Gazebo中的虚拟机械臂。
- 1. 功能包使用。
- 2. 功能包架构说明。
通过这两部分内容的介绍可以帮助大家:
- 1. 了解该功能包的使用。
- 2. 熟悉功能包中的文件构成及作用。
支持的臂型
tl_gazebo支持天链机器人全系列臂型,共14种:
tcb605、tcb605f、tcb605l、tcb605lv、tcb605v、tcb610、tcb610v、tcb705、tcb705f、tcb705l、tcb705lv、tcb705v、tcb710、tcb710v
每种臂型均有对应的Gazebo模型描述文件(.urdf.xacro)和启动文件(.launch.py)。
tl_gazebo功能包运行
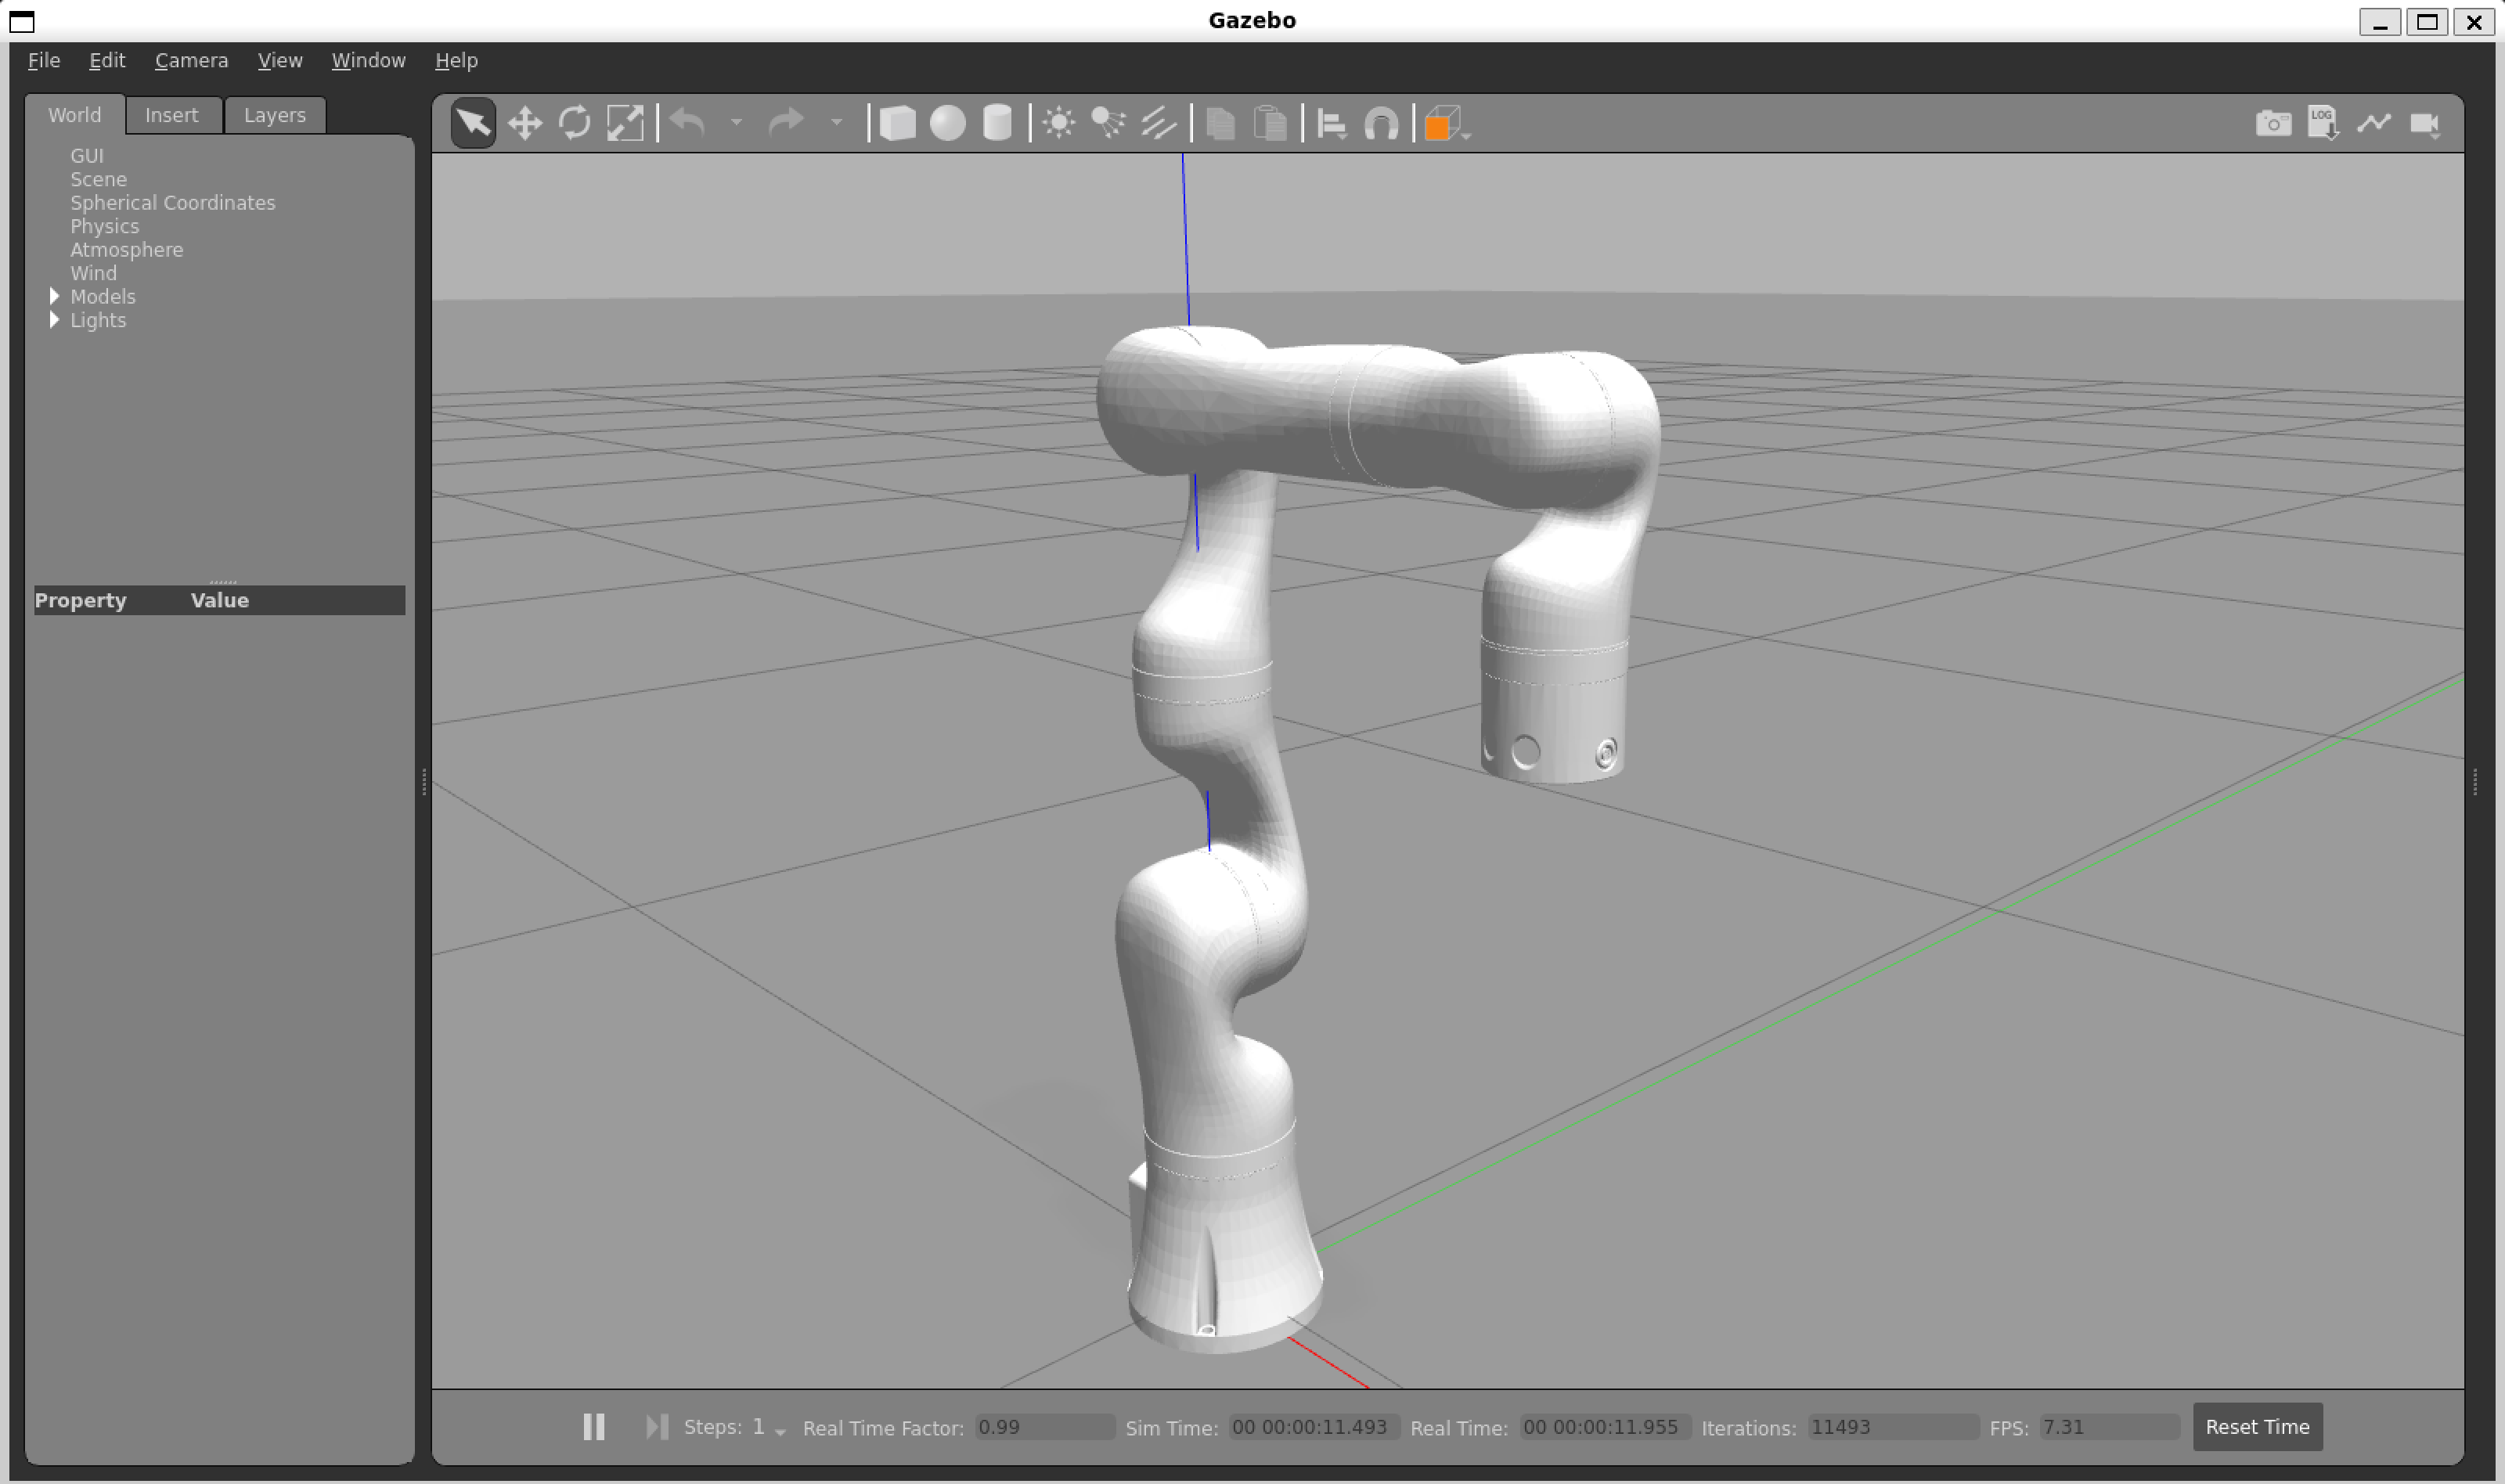
启动Gazebo仿真机械臂
在完成环境安装和功能包编译后,我们可以进行tl_gazebo功能包的运行。
使用如下指令启动Gazebo虚拟空间和虚拟机械臂:
ros2 launch tl_gazebo gazebo_<arm_type>_demo.launch.py
在实际使用时需要将 <arm_type> 更换为实际的机械臂型号,可选择的机械臂型号有 tcb605、tcb605f、tcb605l、tcb605lv、tcb605v、tcb610、tcb610v、tcb705、tcb705f、tcb705l、tcb705lv、tcb705v、tcb710、tcb710v,例如 tcb710 机械臂的启动命令:
ros2 launch tl_gazebo gazebo_tcb710_demo.launch.py
启动成功后,将弹出如下界面:
控制仿真机械臂
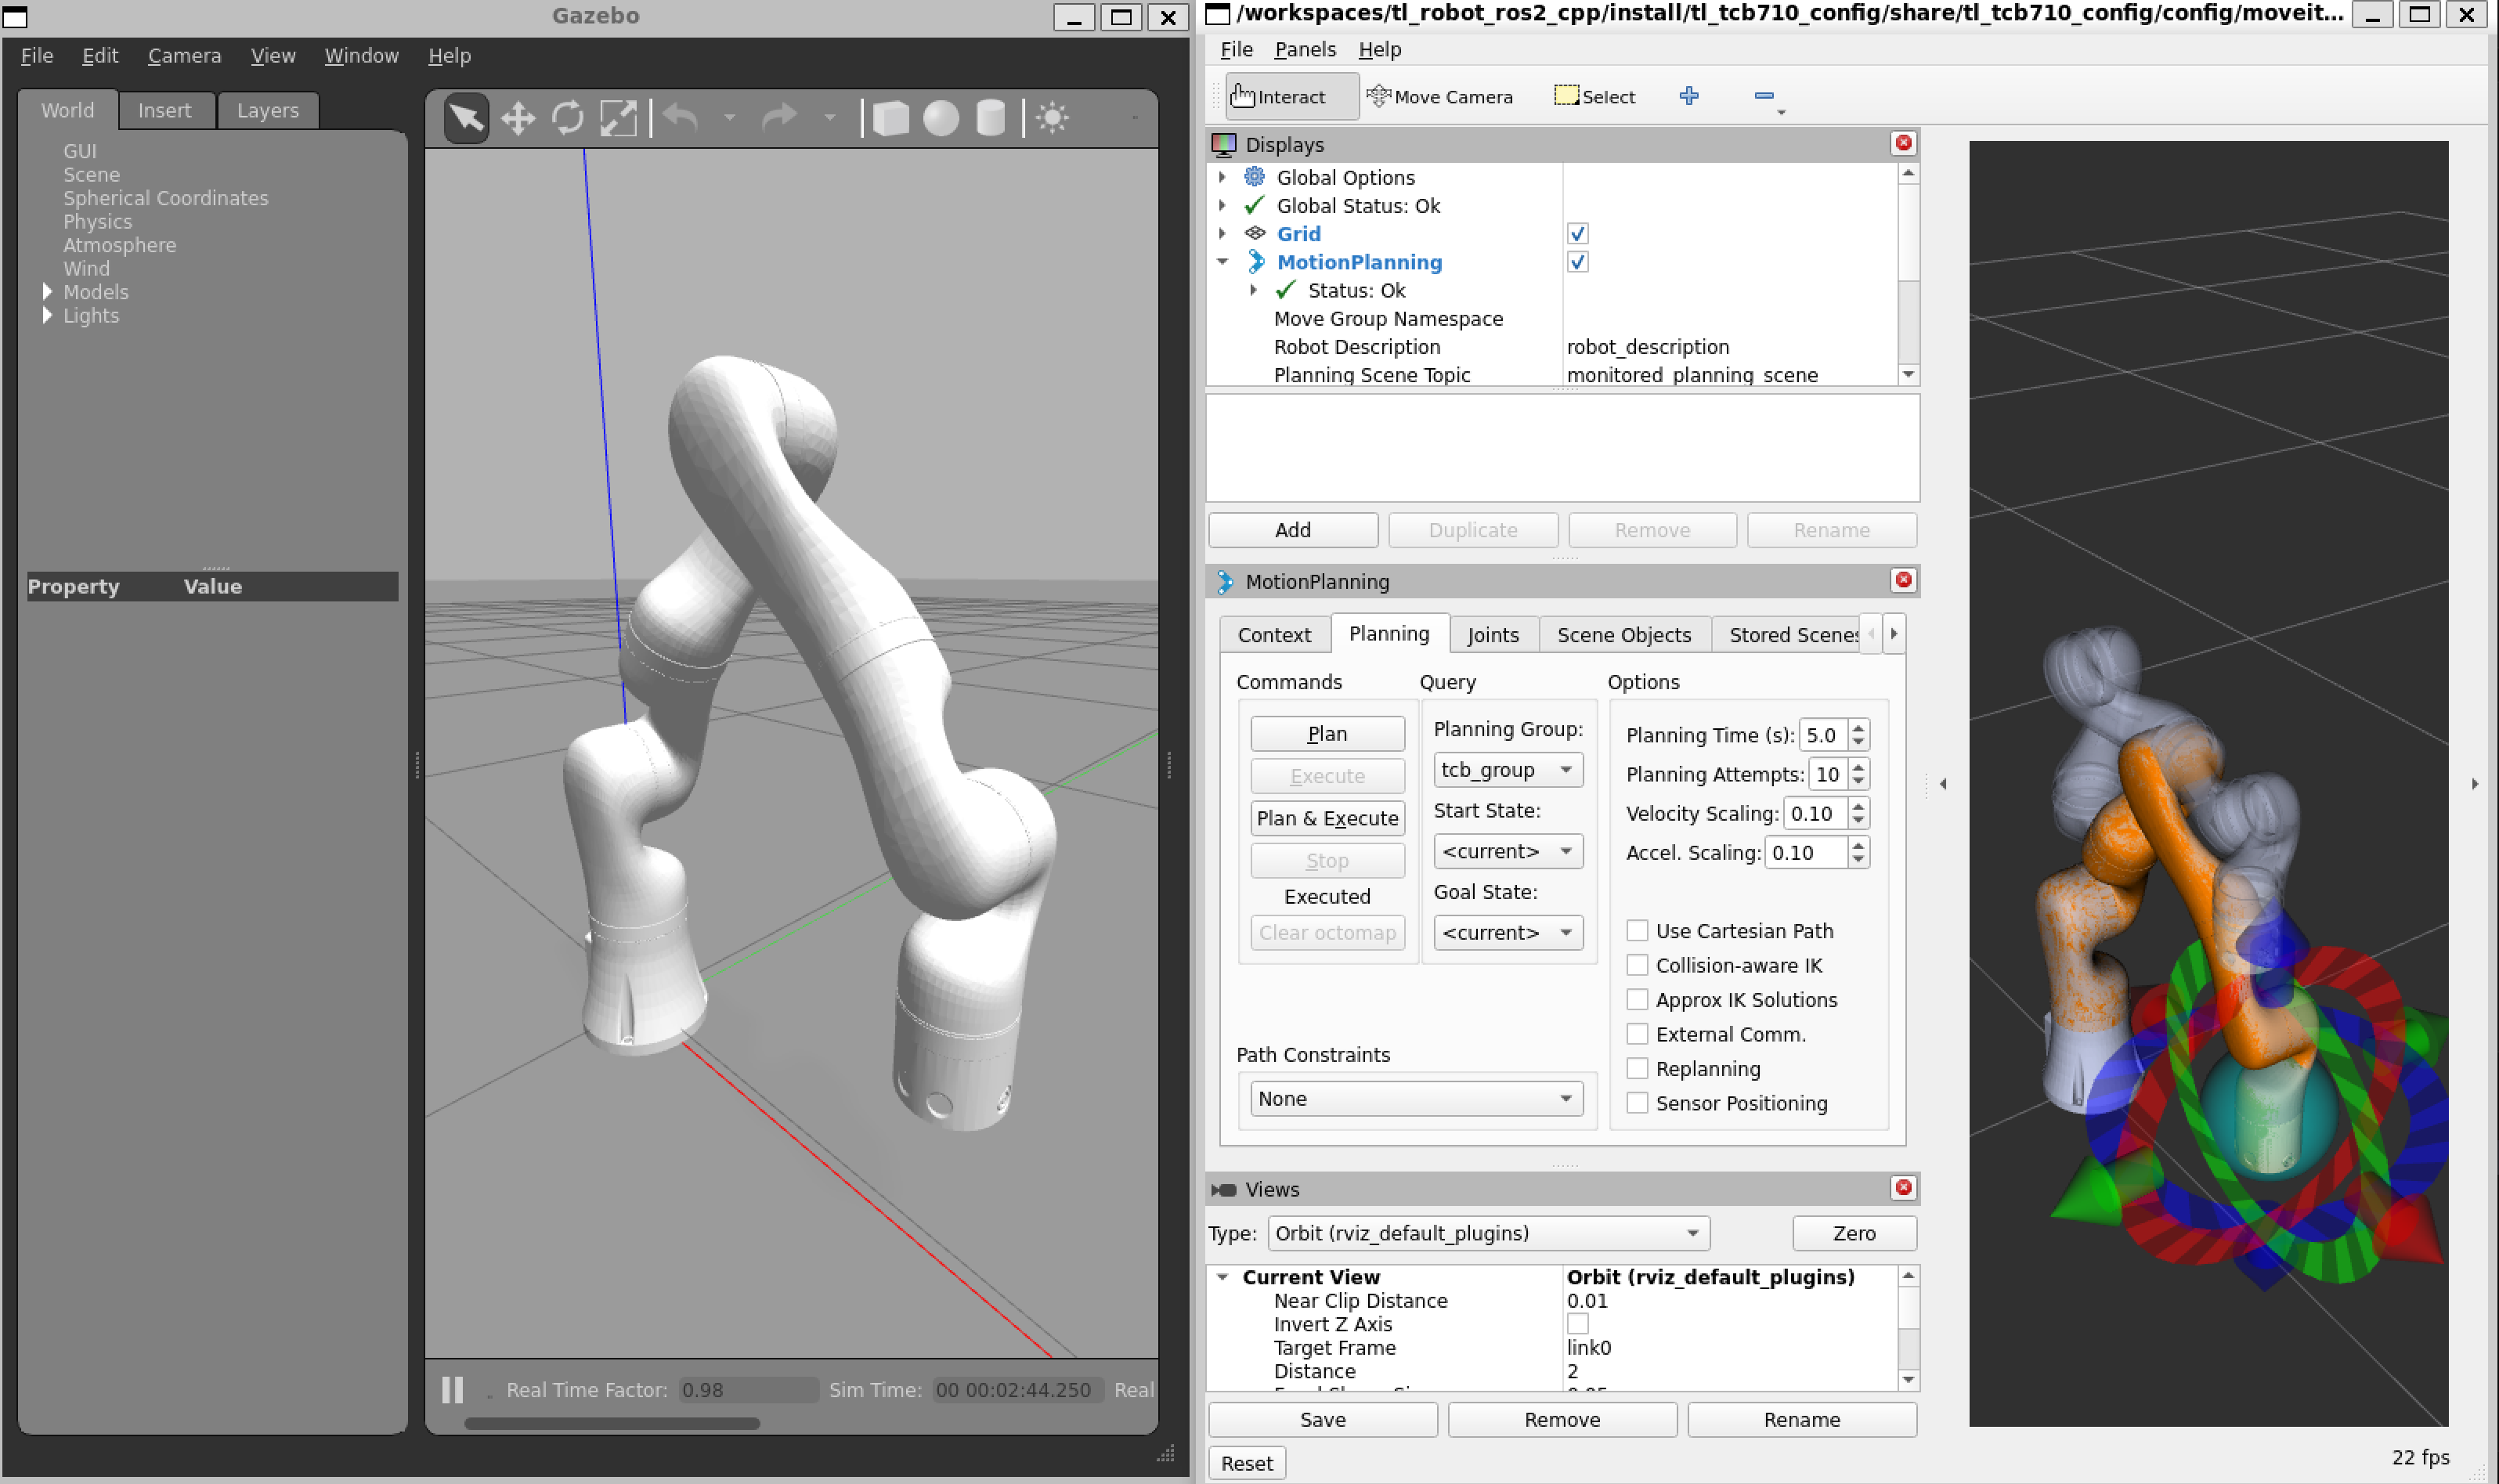
Gazebo中的仿真机械臂启动后,可以通过MoveIt2对其进行运动规划和控制。
使用如下指令启动MoveIt2控制界面:
ros2 launch tl_<arm_type>_config gazebo_moveit_demo_<arm_type>.launch.py
例如 tcb710 机械臂的控制命令:
ros2 launch tl_tcb710_config gazebo_moveit_demo_tcb710.launch.py
启动成功后弹出RViz2的控制界面后就可以进行MoveIt2和Gazebo的仿真控制了。

tl_gazebo功能包架构说明
功能包文件总览
当前tl_gazebo功能包的文件构成如下:
tl_gazebo/
├── CMakeLists.txt                          # 编译规则文件
├── config
│   ├── gazebo_tcb605_description.urdf.xacro    # TCB605 Gazebo模型描述文件
│   ├── gazebo_tcb605f_description.urdf.xacro   # TCB605F Gazebo模型描述文件
│   ├── gazebo_tcb605l_description.urdf.xacro   # TCB605L Gazebo模型描述文件
│   ├── gazebo_tcb605lv_description.urdf.xacro  # TCB605LV Gazebo模型描述文件
│   ├── gazebo_tcb605v_description.urdf.xacro   # TCB605V Gazebo模型描述文件
│   ├── gazebo_tcb610_description.urdf.xacro    # TCB610 Gazebo模型描述文件
│   ├── gazebo_tcb610v_description.urdf.xacro   # TCB610V Gazebo模型描述文件
│   ├── gazebo_tcb705_description.urdf.xacro    # TCB705 Gazebo模型描述文件
│   ├── gazebo_tcb705f_description.urdf.xacro   # TCB705F Gazebo模型描述文件
│   ├── gazebo_tcb705l_description.urdf.xacro   # TCB705L Gazebo模型描述文件
│   ├── gazebo_tcb705lv_description.urdf.xacro  # TCB705LV Gazebo模型描述文件
│   ├── gazebo_tcb705v_description.urdf.xacro   # TCB705V Gazebo模型描述文件
│   ├── gazebo_tcb710_description.urdf.xacro    # TCB710 Gazebo模型描述文件
│   └── gazebo_tcb710v_description.urdf.xacro   # TCB710V Gazebo模型描述文件
├── doc
│   ├── tl_gazebo1.png                      # Gazebo仿真界面截图
│   └── tl_gazebo2.png                      # RViz2+MoveIt2控制界面截图
├── launch
│   ├── gazebo_tcb605_demo.launch.py        # TCB605 Gazebo启动文件
│   ├── gazebo_tcb605f_demo.launch.py       # TCB605F Gazebo启动文件
│   ├── gazebo_tcb605l_demo.launch.py       # TCB605L Gazebo启动文件
│   ├── gazebo_tcb605lv_demo.launch.py      # TCB605LV Gazebo启动文件
│   ├── gazebo_tcb605v_demo.launch.py       # TCB605V Gazebo启动文件
│   ├── gazebo_tcb610_demo.launch.py        # TCB610 Gazebo启动文件
│   ├── gazebo_tcb610v_demo.launch.py       # TCB610V Gazebo启动文件
│   ├── gazebo_tcb705_demo.launch.py        # TCB705 Gazebo启动文件
│   ├── gazebo_tcb705f_demo.launch.py       # TCB705F Gazebo启动文件
│   ├── gazebo_tcb705l_demo.launch.py       # TCB705L Gazebo启动文件
│   ├── gazebo_tcb705lv_demo.launch.py      # TCB705LV Gazebo启动文件
│   ├── gazebo_tcb705v_demo.launch.py       # TCB705V Gazebo启动文件
│   ├── gazebo_tcb710_demo.launch.py        # TCB710 Gazebo启动文件
│   └── gazebo_tcb710v_demo.launch.py       # TCB710V Gazebo启动文件
├── package.xml                             # 依赖说明文件
└── README.md                               # 说明文档
关注天链机器人
公众号

视频号
抖音号
哔哩哔哩
新浪微博
今日头条
小红书
百度
1688店铺


这里是占位文字